
Patryk Sokol
-
Postów
3 765 -
Rejestracja
-
Ostatnia wizyta
-
Wygrane w rankingu
111
Treść opublikowana przez Patryk Sokol
-
Quadrocoptery by przemo ... moje pierwsze kroki jak i późniejsze od 5 cali do ...
Patryk Sokol odpowiedział(a) na przemo temat w Multikoptery
Tryb angle zostaw jak najszybciej. Jeśli planujesz później latać coś sensownego w FPV to latając w angle'u dorobisz się okropnych nawyków, które będzie trudno wyplenić. Przechodziłem to już z paroma osobami które uczyły się latać heli bądź quadem i wyplenianie nawyków z latania w angle zajmowało więcej czasu niż zajęłaby nauka latania od razu w acro. Zdecydowanie polecam połączenie symulatora (LiftOff jest spoko do nauki latania w FPV, do latania bez FPV wystarczy dowolny symulator z helikami (bo zasada jest taka sama)) i nauki w acro. Jeśli nie masz jak ogarniać symulatora, to w BFie jest tryb "acro trainer" który zachowuje reakcje quada w trybie acro, ale nie pozwala wyjść ponad zadane wychylenie. Nie dodaje złych nawyków, a nie masz ryzyka, że quad Ci flipnie, albo ucieknie w przestrzeń (bo bez pochylenia nie ma prędkości). Więcej o tym trybie masz tu: https://www.youtube.com/watch?v=vH3eH7yI2SY -
Quadrocoptery by przemo ... moje pierwsze kroki jak i późniejsze od 5 cali do ...
Patryk Sokol odpowiedział(a) na przemo temat w Multikoptery
Prawidłowo. May the Force serve you well. Ok, jak masz BF 4.0 to ok, fabryczne presety są bardzo w porządku. Ogólnie - warto podłubać trochę nastawy, choć by po to żeby zobaczyć jak to działa. Na początek zobacz presety: https://github.com/betaflight/betaflight/wiki/4.0-Tuning-Notes Wklejasz po prostu zawartość presetu w CLI i wciskasz enter. Ale jeśli jesteś bardziej zajęty nauką latania, to się z tym nie spiesz - jeszcze zdążysz -
Quadrocoptery by przemo ... moje pierwsze kroki jak i późniejsze od 5 cali do ...
Patryk Sokol odpowiedział(a) na przemo temat w Multikoptery
Format kamery dobierasz do formatu gogli. Aczkolwiek nawet jak to jest niedopasowane, to nie jest to jakiś wielki dramat. Powiedz jeszcze na jakim sofcie latasz, bo sporo potencjału tego quadzika może się tam chować. -
Quadrocoptery by przemo ... moje pierwsze kroki jak i późniejsze od 5 cali do ...
Patryk Sokol odpowiedział(a) na przemo temat w Multikoptery
Nad reglami pomyślę później, ale one nawet nie są na Blheli_s, więc może być kłopot. Poszukaj o kalibrowaniu przepustnicy, bo tu może być problem. Co do kamery. Allegro ma dziwne ceny. Tu masz wersję pełnowymiarową: https://77hobby.pl/runcam-eagle-p-189.html A tu wersję micro: https://avifly.pl/pl/kamery-fpv/runcam-micro-eagle Obraz jest ten sam, ale mikro jest nowszą wersją (Eagle 2 jedt niedostępny w 77hobby.pl od zawsze...) Night Eagle jest z kolei czarno białą kamerą, mocno czułą na podczerwień. Tylko doclatania w nocy ma sens. -
Quadrocoptery by przemo ... moje pierwsze kroki jak i późniejsze od 5 cali do ...
Patryk Sokol odpowiedział(a) na przemo temat w Multikoptery
Ale w sumie dlaczego? Zmień na Multishota, to ma same zalety. Anteny najlepiej kupować w www.prodrone.pl . Cenowo nie odstają od chińszczyzny, a są porządnie wystrojone. Jeśli za ś chodzi o kamery - zdecydowanie nie dopłacaj do Runcama Swift w wersji Rotor Riot. Różni się to jedynie innymi defaultowymi ustawieniami, nie ma to żadnych zmian w hardwarze czy sofcie. Jeśli zaś chodzi o wybór kamer, to Runcam Swift jest naprawdę bardzo, bardzo dobry, sam bardzo lubię tą kamerę. Jedyne co wolę nad Swifta (z rzeczy dostępnych w kraju) to jest to Runcam Eagle. Funkcjonalnie jest taki sam w dzień (tzn. widać zwyczajnie wszystko co w FPV widzieć można), w nocy jest nieporównywalnie lepszy (Runcam Eagle w nocy urywa tyłek, można wręcz używać jako noktowizora). Niemniej Runcam Eagle ma dużo przyjemniejszy, bardziej naturalny obraz. Po użycia Eagle'a jak mogę to kupuję tylko Eagle -
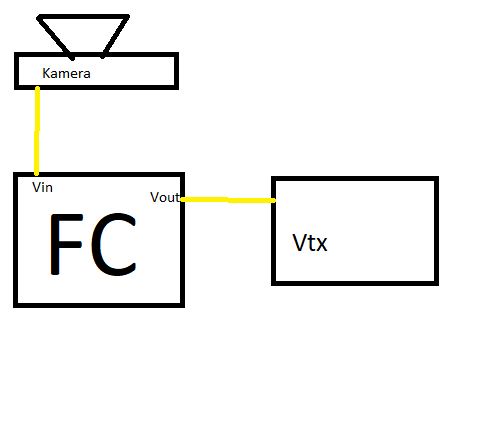
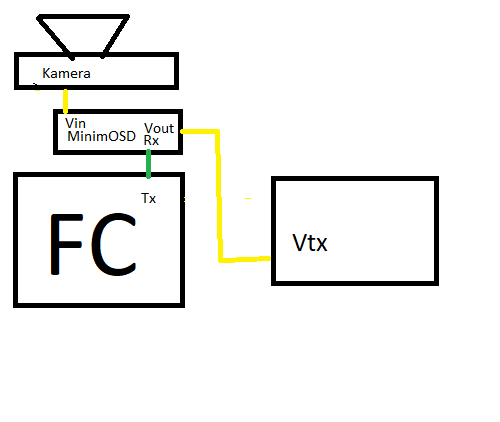
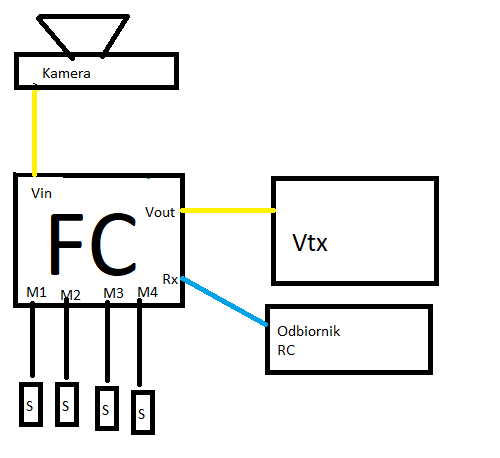
Zależy co Cię interesuje. Najprostsze rozwiązanie prezentuje się tak: Czyli między nadajnik video, a kamerę wpinasz FC, który będzie wrzucał OSD na obraz. W tej wersji FC działa całkowicie pasywnie i nawet nie ma podłączonego odbiornika RC. iNava spokojnie da się tak skonfigurować, z OpenPilotem na CC3d może być trudno (ogólnie z OpenPilotem jest trudna na tak archaicznym zlomie jak CC3D) W wersji z Minim OSD wygląda to tak: Czyli sygnał z kamery wpinasz do MinimOSD, Minima łączysz portem szeregowym z FC. Czyli masz więcej kabelkologi, więcej problemów z programowaniem i dodatkowo pamiętaj, ze wiele MinimOSD potrzebuje zasilanie zarówna na 5V jak i na 12V. Jak to połączyć z okropnym filtrowaniem (bardzo latwo o sytuację, gdzie OSD znika) MinimOSD, to naprawdę widać, ze warto kupić jakikolwiek sensowny FC, jak starego szrota na F1 ze szrotowatym MinimOSD. Gdybym ja to robił, to zrobiłbym to tak: Czyli serwa i regler podpięte są do wyjść silnika na FC, a osbiornik jest podłączony portem szeregowym do FC, całość zaś śmiga pod iNavem W ten sposób, masz w pełni funkcjonalny kontroler lotu, który możesz ustawić w tryb acro (czyli nic nie wnosi do pilotażu), a możesz np. ustawić stabilizację. Tak jest zdecydowanie najsensowniej, bo lutujesz to raz i masz coś co zapewni Ci wsparcie na przyszłość. ps. Wiem, że tak bida w Paincie, ale nie chciało mi się odpalać Rhino3D

-
To co Ci proponuje robi wszystko to co CC3D, ale prościej się konfiguruje i ma znacznie większe możliwości, gdybyś jednak zechciał się bawić w autopilota, czy stabilizację.
-
Nie ma żadnego powodu, zeby szarpać się z osobnym OSD. W sumie to już dawno żadnego nie widziałem w sklepie. Prościej kupić jakieś maleństwo z wbudowanym OSD: https://avifly.pl/pl/elektronika-do-dronow/kontroler-lotu-airbot-omnibus-f4-nano-v6 https://avifly.pl/pl/kontrolery-rc/matek-f411-mini Choćby dlatego, że konfiguracja zewnętrznego OSD jest upierdliwa (albo Przejściówka FTDI, albo passthrough), a jak już dograsz z przejściówkami (co bywa różne pod Windowsami nowszymi od XP) to masz okropne menu MW OSD, albo jeszcze gorsze KV OSD. Tymczasem te powyższe mają OSD ustawiane z iNav Configuratora, bądź Betaflight configuratora, z pełnym graficznym podglądem jak to wygląda. Jeszcze prostszą metodą jest użycie któregoś z nowszych Runcamów (Swift 2, czy Eagle Pro). Te kamery mają wbudowane OSD, ale to tylko timer i napięcie zasilania. Choć mi to w skrzydełku wystarcza.
-
Najlepszy obraz to Eagle, wyglada to pięknie. Ale Eagle jest drogi, jak nie chcesz tyle wydawac to dokładnie jak radzi Przemek.
-
Sprawdź, czy ruchy quada zgadzają się z tym co pokazuje Cleanflight (czyli czy dobrze ustawiłeś kierunek zamocowania FC).
-
Modelarstwo-od czego zacząć?
Patryk Sokol odpowiedział(a) na jacek_podwysocki temat w Od czego zacząć??
Przyznaję, po prostu zobaczyłem Wichekra w dziale "Od czego zacząć" i mi adrenalina podskoczyła. Moja wina Ale jak Jacek chce pociągnąć temat to sprawa jest prosta. To nie jest istotne, że kiedyś tak było dobrze. Istotne jest, to że drewniaki robi się długo, są delikatne i zostawiają dużo miejsca na błąd. I nawet pół biedy kiedy ma się kolegów na lotnisku co pomogą, gorzej kiedy walczy się samemu i nie wie się czy problemy wynikają z braku umiejętności pilotażowych Tymczasem pianka po prostu lata. Zawsze, bo każda jest taka sama. Dobrze znosi lądowania łatwo się naprawia, kosztuje mniej itp. I nie jest istotne jaki kto będzie miał drugi model, może być każdy , ale latać najlepiej się uczyć na czymś tanim i kretoodpornym. I sam uwielbiam drewniaki i laminaty, jednych i drugich narobiłem dziesiątki, ale o te modele trzeba dbać, a Twinstara to nawet nie wyciągam z auta. -
Modelarstwo-od czego zacząć?
Patryk Sokol odpowiedział(a) na jacek_podwysocki temat w Od czego zacząć??
Co Wy kombinujecie... Wicherki, Pipiery i cholera wie co jeszcze. Albo jak pisze Robertus - ESA, albo jakiś Easy Star, Beta, czy coś pochodnego. Nauka latania na jakimkolwiek drewnie to totalna porażka w tych czasach. Prościej kupić kawałek pianki i tłuc do skutku. Nie ma nic gorszego niż długie odstępy między lotami na początku. I żeby nie być gołosłownym - ja sam długo walczyłem z jakimiś drewnianymi Wilgami, trenerkami, etc. ale latać się nauczyłem dopiero na Delcie MJ (jakoś 15 lat temu). Już wtedy nauka latania na drewniaku była porażką. -
Phi łódki... Wydaje 100-200zł miesięcznie na śmigła
-
Budowa pierwszego drona 250. Pomoc w doborze części
Patryk Sokol odpowiedział(a) na kamdz temat w Multikoptery
Hmmm.... Taka chudawa ta bestia., może warto pójśc w stronę regla 4-in1? Niemniej gdybyś nie chciał iśc w stronę 4-in1 (ja np. nie chcę. W ten weekend jeden z regli po prostu się spalił. Gdyby to był 4-in-1 to byłoby 4x drożej) to polecam tak: Co do FC: Dobry, sprawdzony itp - https://www.banggood.com/Matek-System-F722-SE-F7-Dual-Gryo-Flight-Controller-w-OSD-BEC-Current-Sensor-Black-Box-for-RC-Drone-p-1379603.html?rmmds=search Ale ostatnio pojawiło się coś takiego: https://www.banggood.com/IFlight-SucceX-F7-TwinG-STM32F722RET6-Flight-Controller-W-OSD-Dual-ICM20689-Gyro-Blackbox-p-1433720.html?rmmds=search&cur_warehouse=CN Nie ma wprawdzie PDB, więc raczej do regla 4-in-1, ale ma za to dwa żyroskopy pracujące w tandemie (tzn. Matek też ma dwa, ale używasz albo jednego, albo drugiego). To powoduje, ze można wyciąć szumy elektryczne bez wzrostu opóźnienia (nie cytujcie mnie jeszcze, prawdopodobnie CPU przeprowadza operację częśi wspólnej Boole'e, co powoduje, że jako sygnał przechodzą dalej jedynie wskazania zgodne (wynikające z żyroskopu), a odrzucane są różne (bo szum elektroniczny każde żyro ma własny)) Niemniej - to raczej dla różnego rodzaju fetyszystów, albo eksperymentatorów, jeśli preferujesz prostszy FC z PDB to zdecydowanie Matek. ESC - linkowane wcześniej UFO FPV. Dają chłopaki radę Silniki - jak wcześniej. Albo TMotory w Polsce, albo Emax Eco - https://www.banggood.com/Emax-ECO-Series-2306-6S-1700KV-4S-2400KV-Brushless-Motor-for-RC-Drone-FPV-Racing-p-1415430.html?rmmds=search Zdecydowanie nie ma co szarpać się o złotówki na silnikach, bo jeden wymieniony już różnicę zniweluje. Kamerka ma tylko dwie odpowiedzi. Zdecydowanie najfajniejszy jest Runcam Eagle - https://www.banggood.com/RunCam-Eagle-2-Pro-Global-WDR-OSD-Audio-800TVL-CMOS-FOV-170-Degree-16943-Switchable-FPV-Camera-p-1209504.html?rmmds=search Lub w wersji mikro - https://www.banggood.com/RunCam-Micro-Eagle-11_8-CMOS-800TVL-Global-WDR-16943-Switchable-FPV-Camera-for-RC-Drone-p-1259121.html?rmmds=search Jeśli chcesz przyoszczędzić to Runcam Swift też jest bardzo fajny: https://www.banggood.com/RunCam-Swift-2-13-CCD-PAL-Micro-Camera-FOV-130150165-Degree-2_5mm2_3mm2_1mm-Integrated-OSD-MIC-p-1118948.html?rmmds=search Niemniej - Jakość obrazu w Runcamie Eagle jest wręcz uzależniająca Często zamiast latać freestyle to robię sobie kółeczka i podziwiam widoki. Mimo to stricte użytkowo to Swift zapewnia podobną widzialność, rozróżnianie szczegółów etc. VTX - W tym modelu coś do stacku, żeby łatwo było umocowac. Tutaj dobrze dogaduję się z Atlatlem - https://avifly.pl/pl/nadajniki-fpv-vtx/holybro-atlatl-hv Ale jeśli nie chcesz latać za betonowymi ścianami, to szczerze nie warto ładować się w taką moc, bo to potrafi pociągnąć problemy za sobą. Jeśli chcesz tylko latać krzakowy freestyle na 2,4GHz to spokojmnie wystarczy Panda RC - https://avifly.pl/pl/nadajniki-fpv-vtx/panda-mini-5804 Anteny zaś mają tylko jedną odpowiedź - www.prodrone.pl (a w dużym skrócie - bardzo tanie, dobrze zestrojone, solidne i dobrze wykonane) Ale tu już się nie będę mądrzył, porozmawiaj z twórcą anten. Bardzo rzeczowy i pomocny człowiek, lepiej doradzi ode mnie -
Budowa pierwszego drona 250. Pomoc w doborze części
Patryk Sokol odpowiedział(a) na kamdz temat w Multikoptery
Hmm, to faktycznie straszna lipa. Tak googlając ten nadajnik i odbiornik, to wygląda jak całkowiecie ślepa uliczka. Zdecydowanie polecam zainwestowanie w Taranisa: https://77hobby.pl/frsky-taranis-q-x7-p-180.html Lub w wersji naprawdę minimum we Flysky'a FS-i6 z którymś odbiornikiem wyposażonym w wyjście (i w sumie wejście, bo to full duplex) IBUS. -
Budowa pierwszego drona 250. Pomoc w doborze części
Patryk Sokol odpowiedział(a) na kamdz temat w Multikoptery
Nie ma typowej tarki, ale też ma przefrezowania, które robią dokładnie to samo. Uwierz mi, to naprawdę nie jest żaden problem. Jeśli zaś chodzi o sterowanie to tego nie przeskoczysz. Obecnie większość FC nie posiada już nawet wejścia PPM, a co dopiero PWM. Powiedz lepiej jaki system RC używasz to znajdziemy Ci odbiornik i będzie działać. -
Budowa pierwszego drona 250. Pomoc w doborze części
Patryk Sokol odpowiedział(a) na kamdz temat w Multikoptery
1. Tym się różni, że nie ma PDB. Lepiej brać od razu z PDB. 2. Ta ram jest znacznie lepsza od tego szrota. Jak kolega ją chwalił, to musi tymi quadami latać bardzo rekreacyjnie, inaczej już sam rezonans by mu popsuł zabawę I samo mocowanie kamery nie jest "jakieś krzywe" tylko masz zwyczajnie uptilt. W quadach daję się kamerę do góry, żeby widzieć gdzie się leci, kiedy leci się do przodu. Żeby latać bez uptiltu to musisz bardzo wiedzieć co robisz (zobacz sobie filmiki Johby'ego FPV), albo calkowicie nei wiedzieć co robisz. 3. Olej ten pobór prądu. To nei jest tak, że będą więcej ciągnąć mocy non stop, po prostu można mocniejszego punch-outa zrobić 4. Olej tę kwestią. 4x30A to już 120A żaden pakiet nie odda Ci tyle w pracy ciągłej 5. https://avifly.pl/pl/silniki-do-dronow/brotherhobby-returner-r6-2207 Tu na zdjęciu widać tarkę na którą nakręcasz śmiglo.Jak dociśniesz, to te ząbki delikatnie się wbijają i śmiglo jest nie do przekręcenia, bez odkręcenia nakrętki. Jest to znacznie, znacznie bezpieczniejsze rozwiązanie Jak już mówiłem. Prościej wziąć ten co ja linkowałem, zamiast kombinować z PDB. -
Budowa pierwszego drona 250. Pomoc w doborze części
Patryk Sokol odpowiedział(a) na kamdz temat w Multikoptery
Tarka ma bardzo dużo wspólnego. Nie musisz mieć już lewej nakrętki, bo zabezpiecza przed przekręceniem się śmigieł, a przez to śmigło nie próbuje przekręcać nakrętki A o zwrotce pisałem tutaj: http://pfmrc.eu/index.php/topic/77655-jak-posk%C5%82ada%C4%87-lepszego-quada-250/page-2?do=findComment&comment=738836 I mimo wszystko utrzymuje, że rama jest tragiczna. W niej nawet nie da się ustawić jakiegokolwiek uptiltu kamery, kamera mocowana jest tam do pionowej wręgi. Jeśli zaś chodzi o silniki to przypominam o łożyskach, to jest naprawdę mało żywotne -
Budowa pierwszego drona 250. Pomoc w doborze części
Patryk Sokol odpowiedział(a) na kamdz temat w Multikoptery
Z rzeczy które podałeś to wszystko jest złomem. Taka rama jak podałeś to mi spłonęła (i dobrze jej tak), taki flight controller to już całkowity przeżytek, podane silniki zostały zastąpione przez znacznie lepszy model w rozsądnej cenie, ale śmigła za to ok. Weź też pod uwagę, że współczesne silniki nie są już CW i CCW, zamiast tego mają blokadę śmigła (taka jakby tarka). Znacznie wygodniejsze rozwiązanie i prościej podmeinić silnik w razie czego. Jeśli chcesz kupować w Polsce to polecam: Flight controller - https://avifly.pl/pl/kontrolery-rc/kakute-f4-aio-v2 - calkiem przyjemny i ma wbudowany PDB. Plus procesor F4 gwarantuje, że wszystkie nowe szpeje będą śmigać. Rama - https://abc-rc.pl/product-pol-9883-Rama-GEP-AX5-215-215mm-ramiona-4mm-Racing-Drone.html - MOja pierwsza sensowna rama (właśnie po tej co pokazałeś). Zrobiłem jej rzeczy okropne, a nie zaliczyłem żadnego uszkodzenia. W dodatku jest w pełni osłonięta, przez co ładnie chroni sprzęt w środku. Silniki - https://avifly.pl/pl/silniki-do-dronow/t-motor-lf40 - bardzo solidne silniki, z oversize'owymi łożyskami (5x4x4). Emaxy które proponujesz mają łożyska o średnicy wewnętrznej 3mm i pożyją znacznie krócej. Regle - https://abc-rc.pl/product-pol-9216-ESC-BlHeli32-30A-3-4S-32bit-BLHeli-32-amp-Dshot1200-STM32F051.html - Na BLHeli_32, więc pozwalają mna zwrotkę do FC z obrotami silnika, co daje naprawdę dobre efekty w kontekście jakości sterowania. Zaś najtańsze sensowne to te: https://abc-rc.pl/product-pol-9948-ESC-BLHeli-S-25A-2S-4S-4-5g-Dshot600-regulator-do-dronow-wyscigowych.html - ale musisz wtedy liczyć się z tym, że mogą nigdy nie dostać telemetrii zwrotnej. Jeśli byś brał poza Polską to polecam taki sprzęt (jednak lepszy): Rama - https://pl.aliexpress.com/item/Rooster-230-225mm-5-FPV-Racing-Drone-Quadcopter-Frame-5-Inch-FPV-Freestyle-Frame-PK-Armattan/32890976635.html?spm=a2g17.search0104.3.2.104e4516Tkymib&ws_ab_test=searchweb0_0,searchweb201602_6_10065_10068_319_317_10696_10084_453_10083_454_10618_10304_10307_10820_10821_10301_537_536_10902_10843_10059_10884_10887_321_322_10103,searchweb201603_6,ppcSwitch_0&algo_expid=b13b1cac-8163-4f91-9ea5-f465361c9650-0&algo_pvid=b13b1cac-8163-4f91-9ea5-f465361c9650&transAbTest=ae803_5 - Metalowa klatka świetnie chroni kamerę Silniki https://www.banggood.com/Emax-ECO-Series-2306-6S-1700KV-4S-2400KV-Brushless-Motor-for-RC-Drone-FPV-Racing-p-1415430.html?rmmds=search - Tutaj Emax zaszalał ostro. Nowoczesne, dobrze wykonane silniki w cenie płatków śniadaniowych FC - https://www.banggood.com/Matek-Systems-BetaFlight-F405-AIO-Flight-Controller-Built-in-PDB-5V-2A-9V-2A-Dual-BEC-for-RC-FPV-Racing-Drone-p-1165338.html?rmmds=search - solidny, łatwy do lutowania i ze świetnym lay-outem. Regle - https://www.banggood.com/UFOFPV-35A-BLHeli_32-ESC-Dshot1200-3-5S-Integrated-RGB-LED-For-RC-Drone-FPV-Racing-Muti-Rotor-p-1327567.html?rmmds=search - BLHeli_32 za grosze, co chcieć więcej? Poza tym zastanów się dobrze nad kamerą. Uważam, że Runcam Swift to najtańsze co warto kupować. Wszystko poniżej zapewnia zaskakująco gorszy obraz. I tego co linkuje nie odbieraj jako podejścia, że trzeba od razu kupić najlepsze. To wynika z tego, że odkąd kupiłem porządny sprzęt do quada, to jakoś wydatki na quady mocno spadły. Tzn. biję moim quadem w glebę bardzo często i naprawdę brutalnie, a nic jeszcze poza śmigłami nie wymieniłem. Kiedy próbowałem się bawić na tanich FC (Omnibusy F3, NAZE, czy SPRacing F3) to więcej emocji zapewniało mi podłączenie zasilania i czekania na dym, niż samo latanie. Podobnie z silnikami. Tanie się krzywią (aczkolwiek te Emaxy nie są takie złe, po prostu są już lepsze). -
E nie jello jest bardzo prozaiczne. Brakowało mi śmigieł na zmianę i latałem na ogryzkach. Jak śmigła są ok to obraz jest jak trzeba. A co do ścigania to problemem jest właśnie zwinność, ten quad ma duzo masy i łatwo przestrzelić zakręt (co jest w pełni intencjonalne) . Lepiej się nadaje mój ultralekki quad, ale temu trochę mocy brak.
-
Jak znajdę chęć do jakiejkolwiek rywalizacji Słabo z tym u mnie ostatnio. Ale o jakimś quadzie do ścigania myślę, bo te co mam to się nie nadadzą
-
Quad 6s ma obecnie nalatane grube godziny (samego materiału video mam nagrane ze dwie godziny, a z reguły nie latam z kamerą). I wciąż lata cąłkowicie bezproblemowo (minus prostowanie mordki młotkiem po solidnej glebie, ale to się zdarza). Ale to co chcę pokazać, to efekt mojego wzięcia quada na parę dni wolnego do Nysy. Miłego oglądania
-
Jak masz jeden dźwięk mniej niż normalnie to znaczy, że regle nie dostają sygnału od FC. Jakiej wielkości to quad? Dshot jest niestety dosyć czuł na długość kabla. Niemniej nawet przy długim kablu, regle powinny wystartować, później mogą być problemy. Na początek - ustaw Dshota 600, wejdź w CLI, wpisz komendę DIFF i wklej tutaj co Ci iNav wypluję. Przejrzę czy w ustawieniach wszystko ok.
-
Używam jakiegoś styropianowego śmiecia, który już jest tak spracowany, że monitor mu blaknie. Obecnie najtańsze pudełkowe gogle mają obraz o lepszych kolorach. Przymierzam się do zmiany, ale samolotami latam na monitorze (23", a co ) a w quadach nie mam kiedy się namyślać na brzydotą kolorów
-
Niestety plików już nie posiadam, bo to było dosyć dawno. Po prostu potraktuj gore i dół profilu jako osobne krzywe, które są bardzo blisko siebie i tyle. A ten model statecznik pionowy ma, tyle, że powstały przez wygięcie poziomego. To tak jakbyś miał Vkę.